
Naukowcy z Tokyo University of Science opracowali metodę wizyjną, która pozwala robotom niezawodnie chwytać przezroczyste i odblaskowe obiekty – rozwiązując kluczowe ograniczenie w manipulacji robotycznej..
Projekt, wspierany przez JSPS KAKENHI i JKA, wprowadza system HEAPGrasp, który zastępuje tradycyjne czujniki głębi percepcją opartą na obrazach RGB, poprawiając wykrywanie i obsługę obiektów wykonanych z trudnych materiałów..
„Tradycyjnie przezroczyste lub lustrzane (błyszczące) obiekty, takie jak odblaskowe części metalowe czy przezroczyste tace, były niestabilne do wykrywania przy użyciu czujników głębi lub konwencjonalnych technik pomiarów 3D, co utrudniało automatyczne chwytanie przez roboty i ostatecznie prowadziło do interwencji człowieka” – wyjaśnił prof. Shogo Arai z Katedry Inżynierii Mechanicznej i Lotniczej Tokyo University of Science..
Jak działa HEAPGrasp?.
System łączy segmentację semantyczną z rekonstrukcją 3D opartą na sylwetkach. Używając jednej kamery RGB zamontowanej przy ramieniu, system rejestruje obrazy z wielu punktów widzenia i izoluje kontury obiektów. Następnie rekonstruuje kształt obiektu metodą Shape from Silhouette, szacując geometrię 3D na podstawie nakładających się sylwetek zamiast danych głębi. Model głębokiego uczenia oparty na planowaniu określa najbardziej efektywne pozycje kamery, balansując między dokładnością a szybkością..
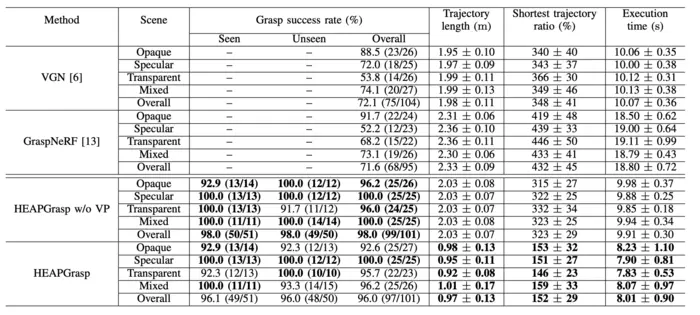
Badanie, opublikowane w IEEE Robotics and Automation Letters, wykazało 96% skuteczność chwytania w środowiskach zawierających obiekty przezroczyste, nieprzezroczyste i lustrzane, przy jednoczesnym zmniejszeniu ruchu kamery o 52% i czasu wykonania o 19% w porównaniu z metodami bazowymi..
Badacze wskazali, że wyniki sugerują bardziej wydajne i skalowalne podejście do robotycznej obsługi materiałów, szczególnie w branżach takich jak produkcja, logistyka i gastronomia, gdzie zmienność obiektów ograniczała dotychczas automatyzację..
Źródło: AI Insider